تنظیم کنترلر PID: مبانی، روشهای تنظیم و پاسخ پله
اثر هر پارامتر، روش زیگلر-نیکولز و تنظیم لامبدا؛ همراه با شبیهسازی یک فرایند درجهیک با تأخیر.
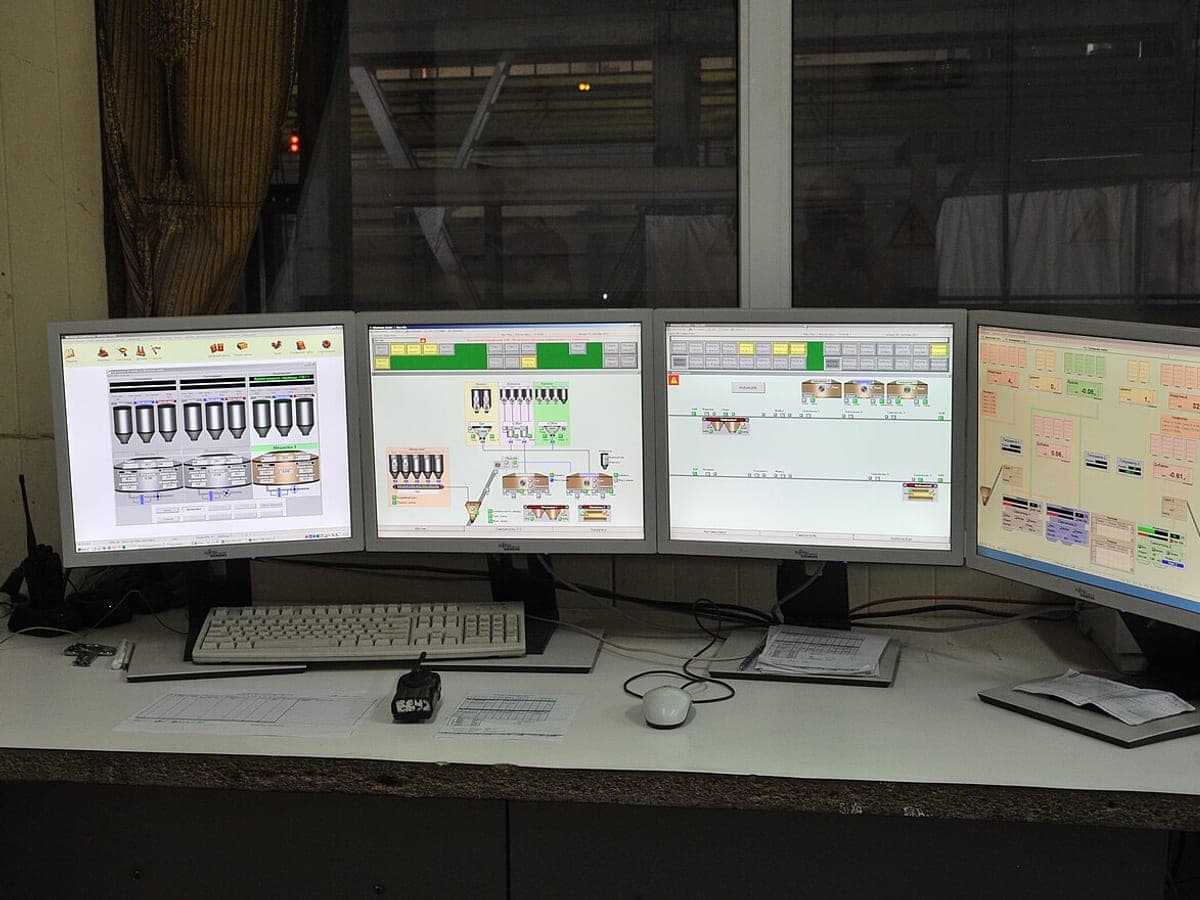
عکس: Tdmzgbi · CC BY-SA 4.0 · منابع تصاویر
PID چیست؟
کنترلر PID خطای بین مقدار مطلوب (setpoint) و مقدار اندازهگیریشده را با سه ترم جمع میبندد: تناسبی (P) به مقدار فعلی خطا، انتگرالی (I) به مجموع خطاهای گذشته و مشتقی (D) به سرعت تغییر خطا پاسخ میدهد.
u(t) = Kp · [ e(t) + (1/Ti) ∫ e dt + Td · de/dt ]
اثر افزایش هر پارامتر
| پارامتر | زمان صعود | فراجهش | زمان نشست | خطای ماندگار |
|---|---|---|---|---|
| Kp | کاهش | افزایش | تغییر کم | کاهش |
| Ki | کاهش | افزایش | افزایش | حذف |
| Kd | تغییر کم | کاهش | کاهش | بدون تغییر |
روش منحنی واکنش زیگلر-نیکولز
از یک آزمون پلهی حلقهباز، ضریب فرایند K، ثابت زمانی τ و تأخیر θ بهدست میآید و پارامترها از جدول زیر محاسبه میشوند.
| کنترلر | Kp | Ti | Td |
|---|---|---|---|
| P | τ / (K·θ) | — | — |
| PI | 0.9·τ / (K·θ) | 3.33·θ | — |
| PID | 1.2·τ / (K·θ) | 2·θ | 0.5·θ |
تنظیم لامبدا (IMC)
در این روش ثابت زمانی حلقهی بستهی مطلوب λ را انتخاب میکنید و Kp = τ / (K·(λ+θ)) و Ti = τ قرار میدهید. معمولاً λ برابر ۱ تا ۳ برابر θ است؛ هرچه بزرگتر، پاسخ آرامتر و پایدارتر.
قاعدهی عملی
در حلقههای دبی و فشار (سریع) معمولاً PI کافی است و ترم D را حذف کنید؛ D فقط برای فرایندهای کند مثل دما با تأخیر زیاد مفید است و نویز را تقویت میکند.
مقالات مرتبط
راهنمای انتخاب تله بخار: انواع، اصول کار و اشتباهات رایج
چرا یک تلهی خراب میتواند چند هزار دلار در سال بخار هدر دهد و چگونه تلهی درست را انتخاب کنیم.
۲ دقیقه مطالعه
محاسبه و انتخاب شیر کنترل: ضریب جریان Cv و Kv در عمل
از فرمول پایه تا انتخاب سایز و مشخصهی مناسب؛ همراه با مثال عددی و جدول Kvs.
۲ دقیقه مطالعه
حلقهی جریان ۴ تا ۲۰ میلیآمپر: اصول، سیمکشی و عیبیابی
چرا بیش از نیم قرن است که استاندارد انتقال سیگنال در صنعت است و چگونه آن را درست طراحی کنیم.
۲ دقیقه مطالعه